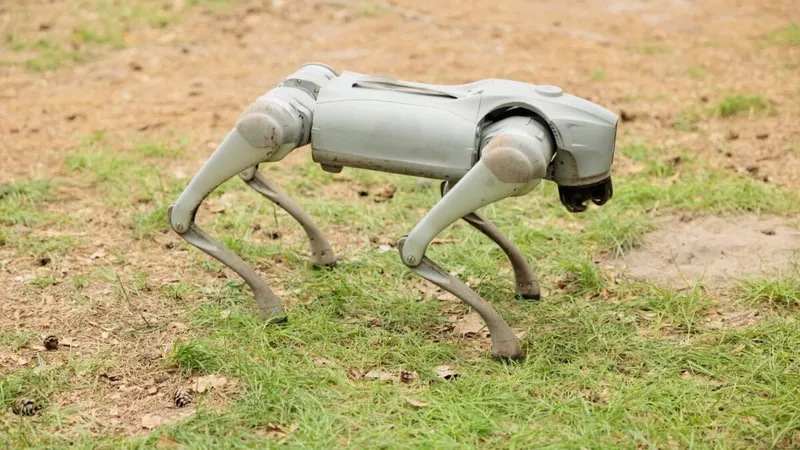
Entre las hileras de un viñedo o bajo los arcos de plástico de un macrotúnel de moras, un robot de cuatro patas avanza esquivando piedras, desniveles y postes. No busca intrusos ni lleva cámaras de vigilancia. Lo que observa son las plantas: cuánto vigor tienen, cuánto falta para que la fruta esté en su punto y qué zonas del cultivo se comportan distinto al resto. Es el corazón de AGRHOUND, un proyecto coordinado por el Centro Tecnológico Nacional Agroalimentario de Extremadura (CTAEX), en España, que busca llevar la agricultura de precisión a lugares donde los tractores, los drones o los robots con ruedas tienen dificultades.
Por qué patas y no ruedas La agricultura de precisión ya usa satélites, drones y sensores fijos para medir el estado de los cultivos . Pero cada herramienta tiene limitaciones. Los drones ven desde arriba y no pueden entrar en invernaderos o túneles cerrados. Los robots con ruedas necesitan terrenos relativamente planos y despejados.
Un robot cuadrúpedo, en cambio, puede subir pendientes, sortear irregularidades del terreno y moverse entre estructuras sin que haya que modificar el cultivo para él. Esa es la apuesta del proyecto: un sistema capaz de recorrer tanto viñedos al aire libre como cultivos de moras bajo macrotúneles. Los dos escenarios plantean desafíos distintos: en el viñedo, las pendientes y el suelo irregular; en los túneles, moverse sin chocar con la estructura. Qué hace exactamente Según la ficha oficial del grupo operativo , el robot llevará sensores a bordo para estimar el estado fisiológico del cultivo, como su madurez y su vigor, y usará visión artificial para calcular el rendimiento y el grado de maduración a partir de imágenes tomadas en el campo.
Con esos datos, una plataforma en la nube generará mapas georreferenciados de maduración que los agricultores y técnicos podrán consultar desde una aplicación. La idea es que el productor sepa qué sectores de su finca están listos para cosechar y cuáles conviene esperar, en lugar de decidir a ojo o con muestreos manuales. En una fase posterior, el robot debería ser capaz de detectar por sí solo las diferencias entre zonas de una parcela, decidir hacia dónde dirigirse para tomar muestras representativas e incluso recogerlas con un brazo robótico, sin intervención humana. Viñas y moras como campo de pruebas El sistema se probará en viñedos de la bodega Matarromera, donde el equipo ya tiene un algoritmo avanzado para la uva tempranillo, y en cultivos de moras bajo macrotúneles de la empresa Social Berries, en Huelva, donde el trabajo empezó prácticamente desde cero.
El consorcio incluye además a empresas tecnológicas especializadas en software y drones. El proyecto arrancó en junio de 2026, cuenta con un presupuesto de unos 594.000 euros financiado con fondos de la Política Agraria Común europea y del Ministerio de Agricultura español, y se extenderá hasta 2029. Este año se dedica a recolectar datos y desarrollar algoritmos, y las cosechas de 2027 y 2028 servirán para pruebas en condiciones reales. El verdadero desafío: que valga la pena «Nuestro objetivo no es sustituir a los profesionales del campo», aclaró Luis Muñoz, responsable del proyecto en el departamento de I+D agrícola del CTAEX.
Según explicó, el robot podría cubrir más parcelas en menos tiempo y recoger información que hoy es difícil de obtener. El reto, admite el propio equipo, no es solo técnico. Los robots de cuatro patas siguen siendo caros , y el sistema tendrá que demostrar que es útil, rentable y lo bastante sencillo como para formar parte del trabajo diario en el campo. Si lo logra, los perros robot que hoy se ven en demostraciones industriales o militares podrían encontrar uno de sus usos más pacíficos: caminar entre las plantas para que la fruta se coseche en el momento justo.