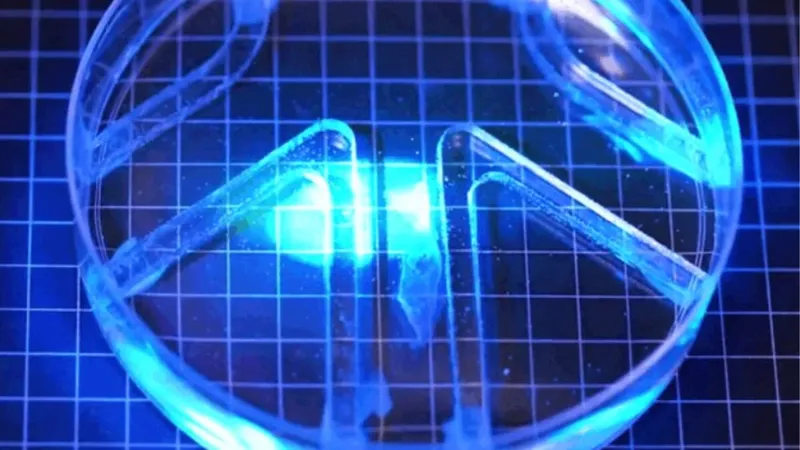
Parece más un pequeño trozo de gel que una máquina. No tiene hélices, ruedas ni un motor eléctrico escondido en su interior. Sin embargo, cuando recibe un destello de luz azul, una de sus aletas se contrae y el robot comienza a desplazarse por el agua. La explicación está en su superficie: el robot tiene músculos vivos.
Ingenieros del MIT han desarrollado un pequeño dispositivo biohíbrido cuyas dos aletas están recubiertas por una capa de células de músculo esquelético de menos de 15 micrómetros de espesor, bastante más fina que un cabello humano. Las células fueron modificadas para contraerse al recibir luz y son capaces de generar fuerza suficiente para impulsar al conjunto a través de un pequeño laberinto acuático. El estudio fue publicado esta semana en Advanced Functional Materials y apunta a una manera distinta de construir robots blandos: utilizar mucha menos cantidad de tejido vivo, pero aprovechar cada contracción de forma mucho más eficiente. El verdadero truco no está en el músculo, sino debajo de él © Melanie Gonick, MIT.
Los robots biohíbridos impulsados por músculo no son nuevos. El problema es que muchos diseños anteriores dependen de grandes bloques tridimensionales de tejido cultivado, que requieren millones de células y resultan difíciles de organizar con precisión. El equipo de Ritu Raman tomó el camino contrario. Cada aleta mide unos 15 milímetros de largo, siete de ancho y medio milímetro de grosor, y está fabricada con GelMA, un hidrogel utilizado habitualmente en ingeniería de tejidos.
Sobre su superficie, los investigadores grabaron diminutos surcos de fondo cuadrado que obligan a las células musculares a crecer alineadas en la misma dirección. Esa alineación permite que muchas células tiren juntas en vez de desperdiciar fuerza en direcciones distintas. El resultado es notable: las nuevas láminas generan aproximadamente 20 veces más fuerza por volumen de tejido muscular que algunos actuadores tridimensionales utilizados anteriormente . Eso no significa que consuman 20 veces menos energía, sino que aprovechan mejor la pequeña cantidad de músculo disponible.
Los investigadores incluso “entrenaron” el tejido con estímulos luminosos diarios. Después de ese ejercicio, el desplazamiento producido por las contracciones llegó a ser unas cuatro veces mayor que en tejidos que no habían seguido esa rutina. Una luz azul funciona casi como el volante © Felice Frankel. Las células fueron modificadas mediante optogenética para responder a luz de unos 470 nanómetros.
Eso convierte cada aleta en una especie de músculo independiente. Iluminar solo una hace que esa mitad se contraiga; iluminar ambas permite cambiar el tipo de movimiento. Variando además la frecuencia de los destellos, los investigadores pueden modificar la velocidad. Combinando esas órdenes consiguieron conducir al robot por un pequeño laberinto.
A tres estímulos por segundo alcanzó una velocidad media de unas 3,43 longitudes corporales por minuto, mientras que los ejemplares más rápidos se acercaron a cuatro. También podía rotar rápidamente al activar simultáneamente ambas aletas. Pero hay una distinción importante: el robot no navega de manera autónoma. Los investigadores movían manualmente la fuente luminosa sobre la placa y decidían qué músculo activar.
La máquina ejecuta el movimiento, pero todavía no decide hacia dónde ir. Está vivo, así que también se cansa Esa biología aporta ventajas, pero también limitaciones muy humanas. Las capas musculares mantuvieron su capacidad de contracción durante más de 30 días, pero una estimulación continua terminó fatigándolas. Durante una prueba a dos pulsos por segundo, el robot fue perdiendo velocidad progresivamente hasta que, a los 30 minutos, ya no se detectaba desplazamiento.
El siguiente objetivo del MIT será rediseñar el cuerpo para hacerlo más rápido. A largo plazo, el equipo imagina dispositivos semejantes explorando entornos acuáticos delicados donde una máquina rígida podría resultar poco adecuada. Por ahora, el experimento demuestra algo bastante más sencillo y quizá más extraño: para construir un robot capaz de nadar, a veces no hace falta diseñar un motor mejor. Basta con enseñarle a un músculo vivo dónde crecer.