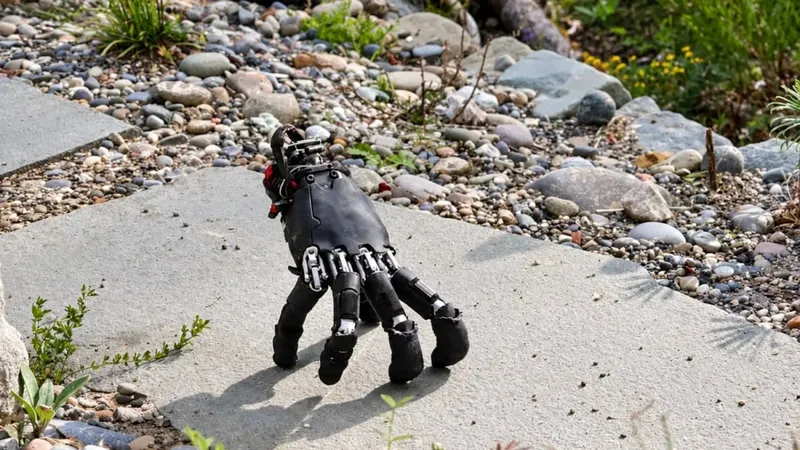
Quien haya visto La familia Addams seguramente recuerda a Cosa, la inquietante mano incorpórea que se desplaza utilizando sus dedos. Lo que durante décadas perteneció a la ficción ahora tiene un curioso equivalente en un laboratorio de robótica. Investigadores del Soft Robotics Lab de ETH Zúrich desarrollaron una mano robótica antropomórfica capaz de utilizar sus cinco dedos no solo para manipular objetos, sino también para sostener su propio peso y desplazarse por diferentes superficies. El proyecto, denominado Fingers as Legs, fue desarrollado por Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann.
Su objetivo va mucho más allá de recrear a Cosa: busca demostrar que un mismo mecanismo puede encargarse tanto de la locomoción como de la manipulación. Una mano que utiliza los dedos como piernas En lugar de añadir ruedas o patas independientes, los investigadores utilizaron una mano robótica antropomórfica convencional y enseñaron a sus cinco dedos a cumplir una segunda función. © Soft Robotics Lab [SRL] / ETH Zurich Youtube. El dispositivo tiene 20 articulaciones motorizadas y pesa 818 gramos incluyendo su sistema de alimentación y procesamiento. Una batería, sensores y una pequeña computadora permiten ejecutar los movimientos directamente desde la propia mano, sin necesidad de mantenerla conectada físicamente a otro equipo.
Para enseñarle a caminar, los investigadores recurrieron al aprendizaje por refuerzo. El sistema realizó su entrenamiento mediante prueba y error dentro de un simulador calibrado utilizando mediciones de la mano real. Posteriormente, las políticas aprendidas fueron transferidas al dispositivo físico. Puede caminar sobre 14 superficies diferentes Las pruebas muestran a la mano desplazándose sin cables sobre 14 tipos de superficies interiores y exteriores, entre ellas césped, grava, asfalto, madera, baldosas, concreto y rejillas metálicas.
La forma antropomórfica supone un desafío adicional. A diferencia de un robot cuadrúpedo , sus extremidades no son simétricas: los dedos tienen distintas longitudes y el pulgar se encuentra desplazado hacia un lateral. Además, cada vez que levanta un dedo para avanzar, los restantes deben mantener el peso y el equilibrio de toda la estructura. Aunque puede ejecutar por sí misma los movimientos aprendidos, la dirección durante las demostraciones sigue estando controlada mediante comandos proporcionados por un operador.
No solamente sabe caminar La mano también aprendió varias habilidades que combinan movimiento y manipulación. Puede recuperarse después de una caída, presionar teclas de un teclado y empujar objetos hacia una posición determinada. En las pruebas de recuperación consiguió levantarse correctamente en 21 de 25 intentos. También completó 29 de 32 comandos de teclado correctamente y logró empujar un cubo hacia diferentes objetivos utilizando información proporcionada por una cámara situada sobre el escenario.
Esta combinación es precisamente uno de los aspectos interesantes del proyecto. Normalmente, un robot necesita un mecanismo para desplazarse y otro diferente para interactuar con el entorno. Aquí, los mismos cinco dedos realizan ambas tareas. Los investigadores consideran que esta estrategia podría contribuir al desarrollo de manipuladores móviles mucho más compactos, capaces de acceder a lugares donde un robot convencional tendría dificultades.
Y aunque todavía existen limitaciones —como cierta tendencia de la mano a desviarse durante el desplazamiento—, el experimento demuestra que una mano robótica puede aprender a utilizar su propia anatomía de una manera para la que originalmente no fue diseñada. Fuente: 20 Minutos.