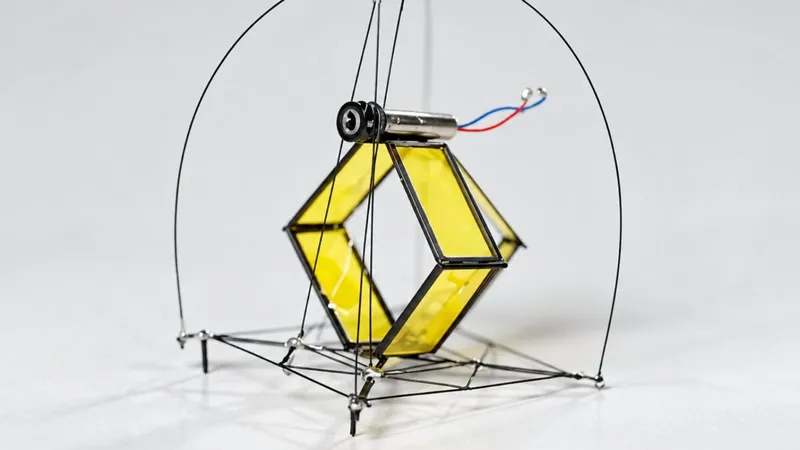
Para un robot diminuto, volar puede resultar demasiado costoso. Mantenerse en el aire exige consumir energía constantemente, mientras que saltar permite concentrar prácticamente todo el esfuerzo en unos pocos instantes. Es una estrategia que la naturaleza utiliza desde hace millones de años. Insectos como las pulgas almacenan y liberan energía para desplazarse mediante grandes saltos en relación con el tamaño de su cuerpo.
Ahora, investigadores de la Universidad de Washington, en Seattle, quieren aprovechar una idea similar para desarrollar robots pequeños , económicos y capaces de atravesar terrenos complicados. El resultado es DirectHop, un prototipo de aproximadamente un gramo que puede realizar saltos consecutivos, controlar su altura y volver a colocarse correctamente después de aterrizar. Un robot tan pequeño que cabe en la palma de la mano DirectHop fue desarrollado por un equipo que incluye a Sawyer Fuller y Hanquan (John) Wang. El robot utiliza un diminuto motor eléctrico conectado a tres patas plegables.
El mecanismo permite impulsarlo hacia arriba controlando la altura alcanzada. Actualmente, los investigadores pueden regular esa altura con una precisión aproximada de un centímetro, aunque esperan mejorarla. La capacidad de controlar cada salto resulta especialmente importante. No basta con que un robot pueda impulsarse muy alto : para desplazarse por un entorno real debe calcular cuánto necesita saltar dependiendo del obstáculo que tenga delante.
El prototipo puede alcanzar suficiente altura como para superar aproximadamente un escalón estándar en cada salto. También puede levantarse después de aterrizar Uno de los problemas de los pequeños robots saltadores aparece inmediatamente después del salto. El aterrizaje puede dejarlos en una posición que impida repetir el movimiento . DirectHop incorpora una estrategia para solucionar este inconveniente: después de caer, puede realizar un movimiento brusco que le permite enderezarse y prepararse para volver a saltar.
Esta combinación de salto controlado y capacidad para recuperar su posición es uno de los elementos fundamentales del proyecto. El objetivo final es desarrollar máquinas que puedan desplazarse de manera autónoma por escenarios donde un robot terrestre convencional tendría dificultades. El próximo desafío será subir una escalera por sí solo El prototipo todavía está lejos de ser completamente autónomo. Actualmente recibe energía mediante cables y todavía no dispone del sistema definitivo de navegación.
El equipo, sin embargo, ya trabaja en diferentes componentes para solucionarlo. Entre las posibilidades se encuentran células solares y una batería integrada, un pequeño motor de vibración que permita modificar su orientación, patas retráctiles para ajustar el ángulo del salto y una cámara acompañada de componentes electrónicos para navegar. Uno de los objetivos es conseguir que DirectHop pueda subir una escalera de manera completamente autónoma. La secuencia prevista sería relativamente sencilla: una cámara detectaría el siguiente escalón, el procesador calcularía la altura necesaria, el robot se orientaría y realizaría el salto.
Después del aterrizaje se enderezaría, volvería a calcular su posición y repetiría el proceso. Cientos de pequeños robots trabajando juntos La ventaja de DirectHop no estaría únicamente en su tamaño, sino también en su potencial bajo costo. Wang estima que una versión completamente equipada podría llegar a producirse por alrededor de 10 dólares por unidad, gracias al reducido tamaño y precio de sus componentes. Eso permitiría cambiar la manera de utilizar este tipo de máquinas.
En lugar de depender de un único robot complejo y costoso, sería posible desplegar cientos o incluso miles de pequeños robots simultáneamente. Si algunos se averiaran, quedaran atrapados o se perdieran, el resto podría continuar realizando la misión. Los investigadores plantean aplicaciones como detectar fugas de gas dentro de instalaciones industriales, supervisar agua y fertilizantes en explotaciones agrícolas o colaborar con robots de mayor tamaño. También podrían explorar otros mundos La misma estrategia podría resultar interesante para la exploración espacial.
Un grupo de pequeños robots saltadores podría dispersarse sobre una superficie y acceder a lugares difíciles para vehículos más grandes. Su bajo peso también sería una ventaja importante cuando cada kilogramo enviado al espacio incrementa la complejidad de una misión. Por ahora, DirectHop sigue siendo un prototipo experimental conectado mediante cables, por lo que estas aplicaciones permanecen como objetivos futuros y no como capacidades demostradas. El equipo presentó el sistema bajo el título DirectHop: A Direct-Drive Insect-Sized Robot that can Control Jump Height and Self-Right.
El concepto, sin embargo, plantea una posibilidad interesante: en determinados entornos, el futuro de la exploración robótica podría no depender de máquinas cada vez más grandes y sofisticadas, sino de enjambres de robots diminutos, baratos y capaces de avanzar de salto en salto. Fuente: Noticias de la Ciencia y la Tecnología.